

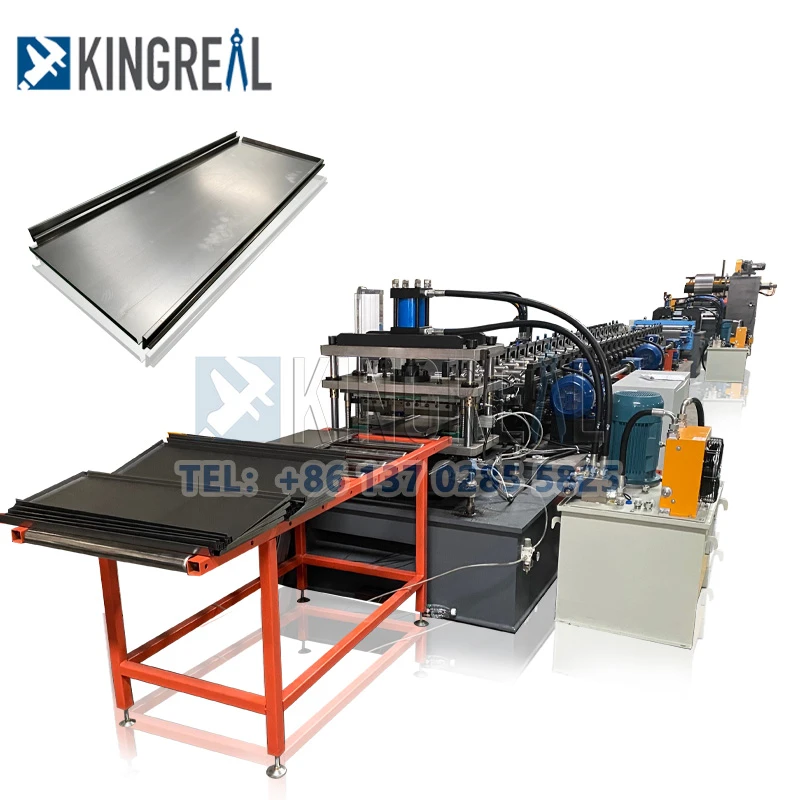
Mesin Pembentuk Gulungan Panel Rak SupermarketSistem ini terdiri dari lima bagian, yaitu komputer (PC) atau PLC yang terdiri dari sistem kontrol atas, kartu kontrol penggerak servo, sistem kontrol kecepatan servo AC (pengontrol servo AC, motor servo, kabel kontrol yang sesuai, dll.), sistem deteksi dan umpan balik penginderaan dan sistem eksekusi tambahan yang sesuai.

Sistem kontrol master atas yang terhubung ke kartu kontrol penggerak servo, Anda dapat mengirim perintah penyesuaian posisi atau kecepatan melalui jalur data, mengatur parameter penyesuaian PID (proses desain program akan menjadi desain terbuka, mudah beradaptasi dengan penyesuaian online), dan konversi digital ke analog (D / A), melalui output papan kontrol yang sesuai ± 10V sinyal analog dan melalui konversi pengontrol servo AC untuk menggerakkan motor servo, ujung poros motor dengan enkoder putar inkremental atau disiapkan pada objek yang dikontrol yang digerakkan rol pengukur dan perangkat konversi enkoder putar inkremental, dan melalui enkoder putar untuk memberikan sinyal umpan balik (AB). Ujung poros motor dilengkapi dengan enkoder putar inkremental atau rol pengukur dan perangkat konversi enkoder putar inkremental diatur pada objek yang dikontrol untuk digerakkan, dan enkoder putar memberikan sinyal umpan balik (pulsa A, B, IN) untuk menyelesaikan posisi sistem servo dalam sistem kontrol umpan balik posisi loop tertutup atau semi-tertutup.
Elemen penginderaan dalam loop umpan balik posisi, encoder fotolistrik inkremental, mengirimkan perpindahan waktu nyata (atau sudut) dari bagian yang bergerak dalam bentuk pulsa diferensial fase A dan B ke stasiun kontrol di tempat (PC atau PLC) untuk penghitungan pulsa encoder guna memperoleh posisi digital, kecepatan, dan informasi lainnya, lalu komputer induk kontrol utama menghitung deviasi antara posisi yang diberikan dan posisi aktual (yaitu, posisi yang diumpankan kembali ke posisi), dan mengadopsi strategi kontrol PID yang sesuai. Mengadopsi strategi kontrol PID yang sesuai, peran kontrol digital melalui konversi digital-ke-analog menjadi tegangan kontrol analog, dan output ke penguat servo, pengaturan akhir pergerakan motor (maju, mundur, dan pemberhentian posisi, dll.), untuk menyelesaikan nilai yang diinginkan dari pengulangan beberapa posisi dalam prinsip kontrol guna mencapai kesalahan kecil pada lokasi posisi cepat berpresisi tinggi; sistem eksekusi tambahan untuk menyelesaikan siklus kerja pengepresan yang sesuai guna mencapai proses stamping, dan seterusnya.
Beberapa isu utama dalam desain sistem kontrol
1 Akurasi kontrol sinyal input
Jumlah pulsa per putaran encoder inkremental dan keliling rol pengukur, seperti: rol pengukur φ90 dengan 1000 pulsa per putaran output enkoder fotolistrik dan 2000 pulsa per putaran output enkoder fotolistrik, rol pengukur φ50 dan rol pengukur φ90 dari perbedaan dalam akurasi kontrol; pada akhirnya mencerminkan panjang setiap pulsa keluaran yang sesuai dengan panjang keliling panjang rasio antara jumlah pulsa per putaran output, cobalah untuk memilih produk dengan rasio kecil. Cobalah untuk memilih produk dengan rasio kecil.
2 Kontrol akurasi sinyal keluaran:
Karena kelambatan sinyal pengukuran dan kelambatan transmisi kontrol, algoritma kontrol PID loop posisi pada pengaturan dan pengaturan parameter yang berbeda ditentukan oleh Kp, Ki, Kd dan periode pengambilan sampel T, dll., dalam sistem regulasi dan kontrol PID digital, pada awal proses, akhir proses, atau peningkatan signifikan dalam nilai yang ditetapkan, itu akan menghasilkan akumulasi integral, yang mengakibatkan overshooting sistem yang lebih besar, atau bahkan osilasi, yang tidak menguntungkan untuk pengoperasian motor servo.